
- 분류 전체보기 (299)

| 일 | 월 | 화 | 수 | 목 | 금 | 토 |
|---|---|---|---|---|---|---|
| 1 | 2 | 3 | ||||
| 4 | 5 | 6 | 7 | 8 | 9 | 10 |
| 11 | 12 | 13 | 14 | 15 | 16 | 17 |
| 18 | 19 | 20 | 21 | 22 | 23 | 24 |
| 25 | 26 | 27 | 28 | 29 | 30 | 31 |
- Kaggle
- 터틀봇
- 생명정보학
- 인공지능 수학
- BLaST
- 캐글
- 이항분포
- SVM
- CNN
- 딥러닝
- 인공신경망
- 자바
- ROS2
- 결정트리
- Java
- 알파폴드
- 바이오인포매틱스
- 서열정렬
- 파이썬
- AP Computer Science A
- AP
- 생물정보학
- ncbi
- 인공지능
- 바이오파이썬
- 로제타폴드
- COVID
- bioinformatics
- 오류역전파
- 단백질 구조 예측
- Today
- Total
데이터 과학
Gazebo에서 WASD로 TurtleBot 움직이기 본문
"Ubuntu 26 + ROS 2 Lyrical + Gazebo에서 WASD로 TurtleBot 움직이기"
환경은 Ubuntu 26.04 + ROS 2 Lyrical + Gazebo + TurtleBot3 Burger입니다.
명령어는 ros2 launch turtlebot3_gazebo turtlebot3_world.launch.py
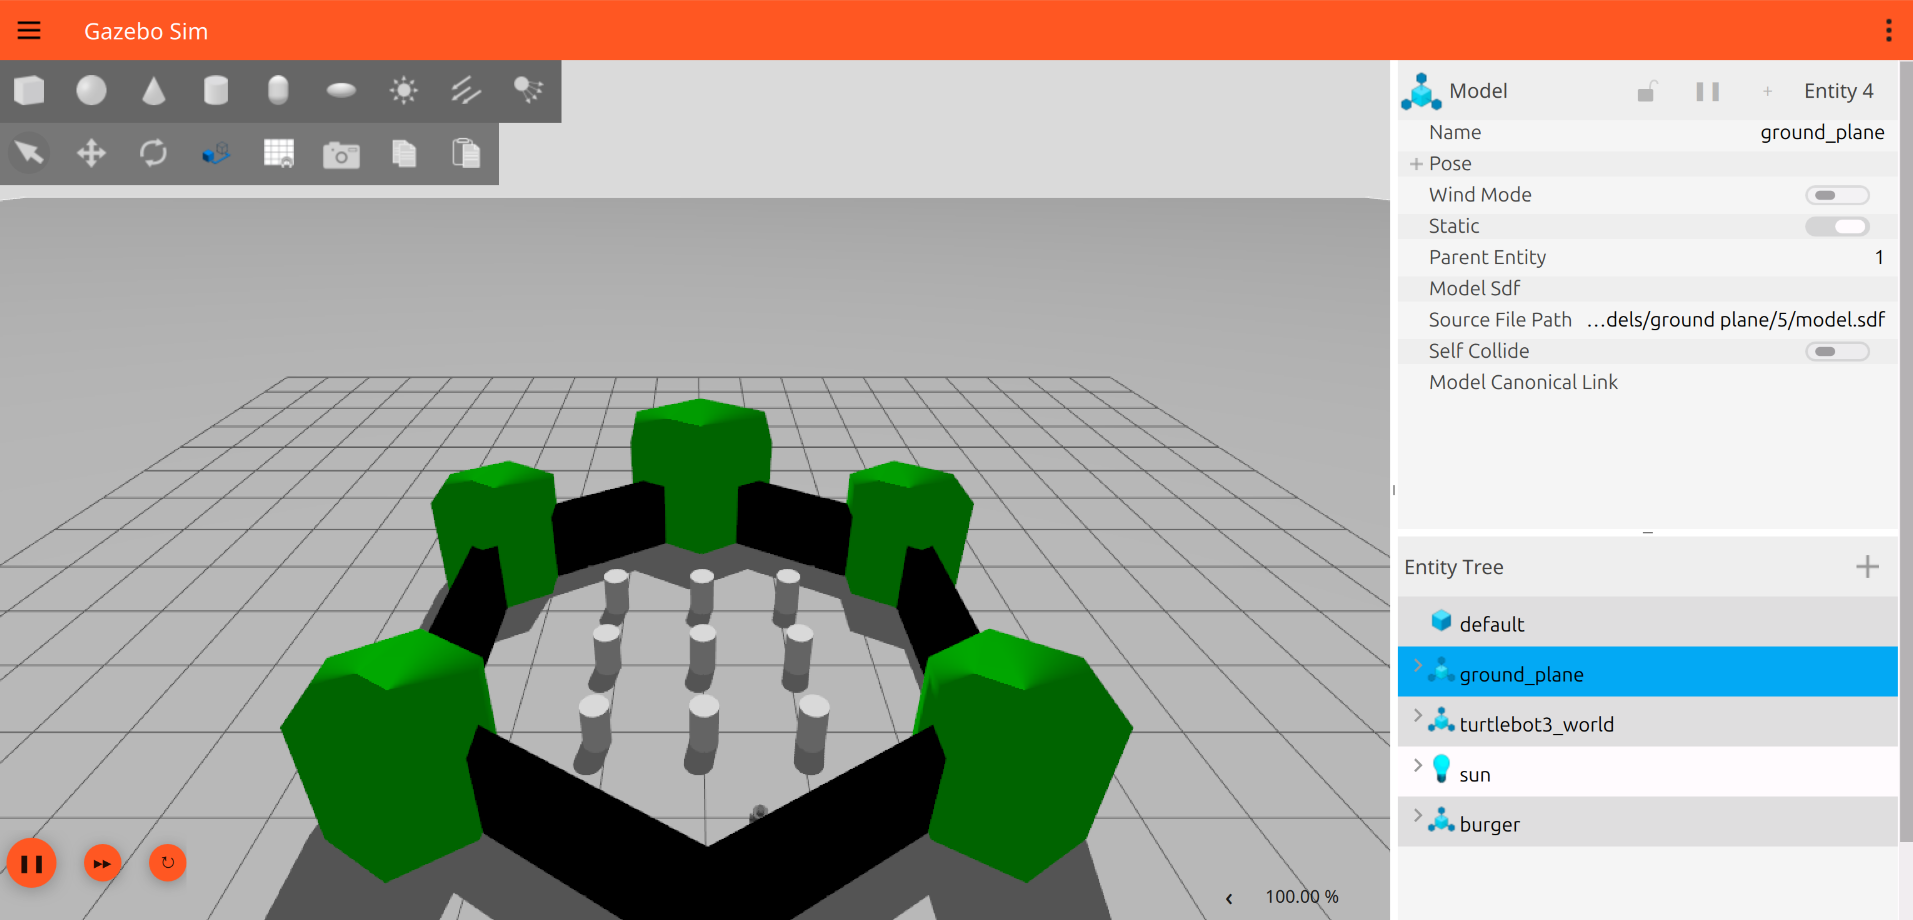
먼저 ROS 2 버전을 확인합니다.
echo $ROS_DISTRO
결과는 다음과 같습니다.
lyrical
Gazebo에서 TurtleBot이 실행된 상태에서 토픽을 확인합니다.
ros2 topic list
현재 주요 토픽은 다음과 같습니다.
/clock
/cmd_vel
/imu
/joint_states
/odom
/parameter_events
/robot_description
/rosout
/scan
/tf
/tf_static
/cmd_vel 토픽을 확인합니다.
ros2 topic info /cmd_vel
현재 환경에서는 다음과 같이 확인됩니다.
Type: ['geometry_msgs/msg/Twist', 'geometry_msgs/msg/TwistStamped']
Publisher count: 1
Subscription count: 1
현재 Gazebo의 TurtleBot은 TwistStamped 형식으로 입력했을 때 정상적으로 움직이는 환경입니다.
( 만약, TwistStamped 가 아니면 Twist 명령어를 입력해 주세요. )
1. TurtleBot 전진 테스트입니다.
ros2 topic pub -r 10 /cmd_vel geometry_msgs/msg/TwistStamped "{header: {frame_id: ''}, twist: {linear: {x: 0.2}, angular: {z: 0.0}}}"
2. TurtleBot 왼쪽 회전 테스트입니다.
ros2 topic pub -r 10 /cmd_vel geometry_msgs/msg/TwistStamped "{header: {frame_id: ''}, twist: {linear: {x: 0.0}, angular: {z: 0.5}}}"
3. TurtleBot 오른쪽 회전 테스트입니다.
ros2 topic pub -r 10 /cmd_vel geometry_msgs/msg/TwistStamped "{header: {frame_id: ''}, twist: {linear: {x: 0.0}, angular: {z: -0.5}}}"
4. TurtleBot 정지입니다.
ros2 topic pub --once /cmd_vel geometry_msgs/msg/TwistStamped "{header: {frame_id: ''}, twist: {linear: {x: 0.0}, angular: {z: 0.0}}}"
5. ROS 2 작업공간을 생성합니다.
mkdir -p ~/ros2_ws/src
cd ~/ros2_ws/src
6. Python ROS 2 패키지를 생성합니다.
ros2 pkg create --build-type ament_python turtlebot_wasd --dependencies rclpy geometry_msgs
7. Python 파일을 생성합니다.
cd ~/ros2_ws/src/turtlebot_wasd/turtlebot_wasd
nano wasd_teleop.py
8. wasd_teleop.py 내용입니다.
#!/usr/bin/env python3
import sys
import termios
import tty
import select
import rclpy
from rclpy.node import Node
from geometry_msgs.msg import TwistStamped
HELP = """
--------------------------------
TurtleBot WASD Teleop
--------------------------------
W : Forward
S : Backward
A : Turn Left
D : Turn Right
X : Stop
Space : Stop
R : Linear Speed Up
F : Linear Speed Down
T : Angular Speed Up
G : Angular Speed Down
Q : Quit
--------------------------------
"""
class WasdTeleop(Node):
def __init__(self):
super().__init__('wasd_teleop')
self.publisher_ = self.create_publisher(
TwistStamped,
'/cmd_vel',
10
)
self.linear_speed = 0.20
self.angular_speed = 0.60
self.get_logger().info('WASD Teleop started')
print(HELP)
self.show_speed()
def publish_velocity(self, linear_x, angular_z):
msg = TwistStamped()
msg.header.stamp = self.get_clock().now().to_msg()
msg.header.frame_id = ''
msg.twist.linear.x = float(linear_x)
msg.twist.linear.y = 0.0
msg.twist.linear.z = 0.0
msg.twist.angular.x = 0.0
msg.twist.angular.y = 0.0
msg.twist.angular.z = float(angular_z)
self.publisher_.publish(msg)
def stop(self):
self.publish_velocity(0.0, 0.0)
def show_speed(self):
print(
f'\rLinear = {self.linear_speed:.2f} m/s '
f'Angular = {self.angular_speed:.2f} rad/s',
end='',
flush=True
)
def get_key(settings):
tty.setraw(sys.stdin.fileno())
rlist, _, _ = select.select(
[sys.stdin],
[],
[],
0.1
)
if rlist:
key = sys.stdin.read(1)
else:
key = ''
termios.tcsetattr(
sys.stdin,
termios.TCSADRAIN,
settings
)
return key
def main(args=None):
rclpy.init(args=args)
node = WasdTeleop()
settings = termios.tcgetattr(sys.stdin)
try:
while rclpy.ok():
key = get_key(settings)
if key.lower() == 'w':
node.publish_velocity(
node.linear_speed,
0.0
)
elif key.lower() == 's':
node.publish_velocity(
-node.linear_speed,
0.0
)
elif key.lower() == 'a':
node.publish_velocity(
0.0,
node.angular_speed
)
elif key.lower() == 'd':
node.publish_velocity(
0.0,
-node.angular_speed
)
elif key.lower() == 'x' or key == ' ':
node.stop()
elif key.lower() == 'r':
node.linear_speed += 0.05
node.show_speed()
elif key.lower() == 'f':
node.linear_speed = max(
0.05,
node.linear_speed - 0.05
)
node.show_speed()
elif key.lower() == 't':
node.angular_speed += 0.10
node.show_speed()
elif key.lower() == 'g':
node.angular_speed = max(
0.10,
node.angular_speed - 0.10
)
node.show_speed()
elif key.lower() == 'q':
node.stop()
break
rclpy.spin_once(
node,
timeout_sec=0.0
)
except Exception as e:
node.get_logger().error(str(e))
finally:
node.stop()
termios.tcsetattr(
sys.stdin,
termios.TCSADRAIN,
settings
)
node.destroy_node()
rclpy.shutdown()
if __name__ == '__main__':
main()
9. 저장 후 실행 권한을 설정합니다.
chmod +x ~/ros2_ws/src/turtlebot_wasd/turtlebot_wasd/wasd_teleop.py
10. setup.py 파일을 수정합니다.
nano ~/ros2_ws/src/turtlebot_wasd/setup.py
11. setup.py 내용입니다.
from setuptools import find_packages, setup
package_name = 'turtlebot_wasd'
setup(
name=package_name,
version='0.0.0',
packages=find_packages(exclude=['test']),
data_files=[
(
'share/ament_index/resource_index/packages',
['resource/' + package_name]
),
(
'share/' + package_name,
['package.xml']
),
],
install_requires=['setuptools'],
zip_safe=True,
maintainer='user',
maintainer_email='user@example.com',
description='WASD teleop for TurtleBot using TwistStamped',
license='Apache-2.0',
tests_require=['pytest'],
entry_points={
'console_scripts': [
'wasd_teleop = turtlebot_wasd.wasd_teleop:main',
],
},
)
12. ROS 2 환경을 적용합니다.
source /opt/ros/lyrical/setup.bash
13. 작업공간으로 이동합니다.
cd ~/ros2_ws
14. 패키지를 빌드합니다.
colcon build --symlink-install
15. 빌드된 작업공간을 적용합니다.
source ~/ros2_ws/install/setup.bash
16. WASD 제어 노드를 실행합니다.
ros2 run turtlebot_wasd wasd_teleop
17. 키보드 조작 방법입니다.
W : 전진입니다.
S : 후진입니다.
A : 왼쪽 회전입니다.
D : 오른쪽 회전입니다.
X : 정지입니다.
Space : 정지입니다.
R : 직진 속도 증가입니다.
F : 직진 속도 감소입니다.
T : 회전 속도 증가입니다.
G : 회전 속도 감소입니다.
Q : 프로그램 종료입니다.
18. 기본 속도입니다.
직진 속도는 0.20 m/s입니다.
회전 속도는 0.60 rad/s입니다.
19. /cmd_vel 메시지 확인 방법입니다.
ros2 topic echo /cmd_vel geometry_msgs/msg/TwistStamped
20. 실행 시 전체 명령 순서입니다.
source /opt/ros/lyrical/setup.bash
source ~/ros2_ws/install/setup.bash
ros2 run turtlebot_wasd wasd_teleop
21. Gazebo와 함께 사용할 때 실행 순서입니다.
첫 번째 터미널에서는 Gazebo와 TurtleBot을 실행합니다.
두 번째 터미널에서는 다음 명령을 실행합니다.
source /opt/ros/lyrical/setup.bash
source ~/ros2_ws/install/setup.bash
ros2 run turtlebot_wasd wasd_teleop
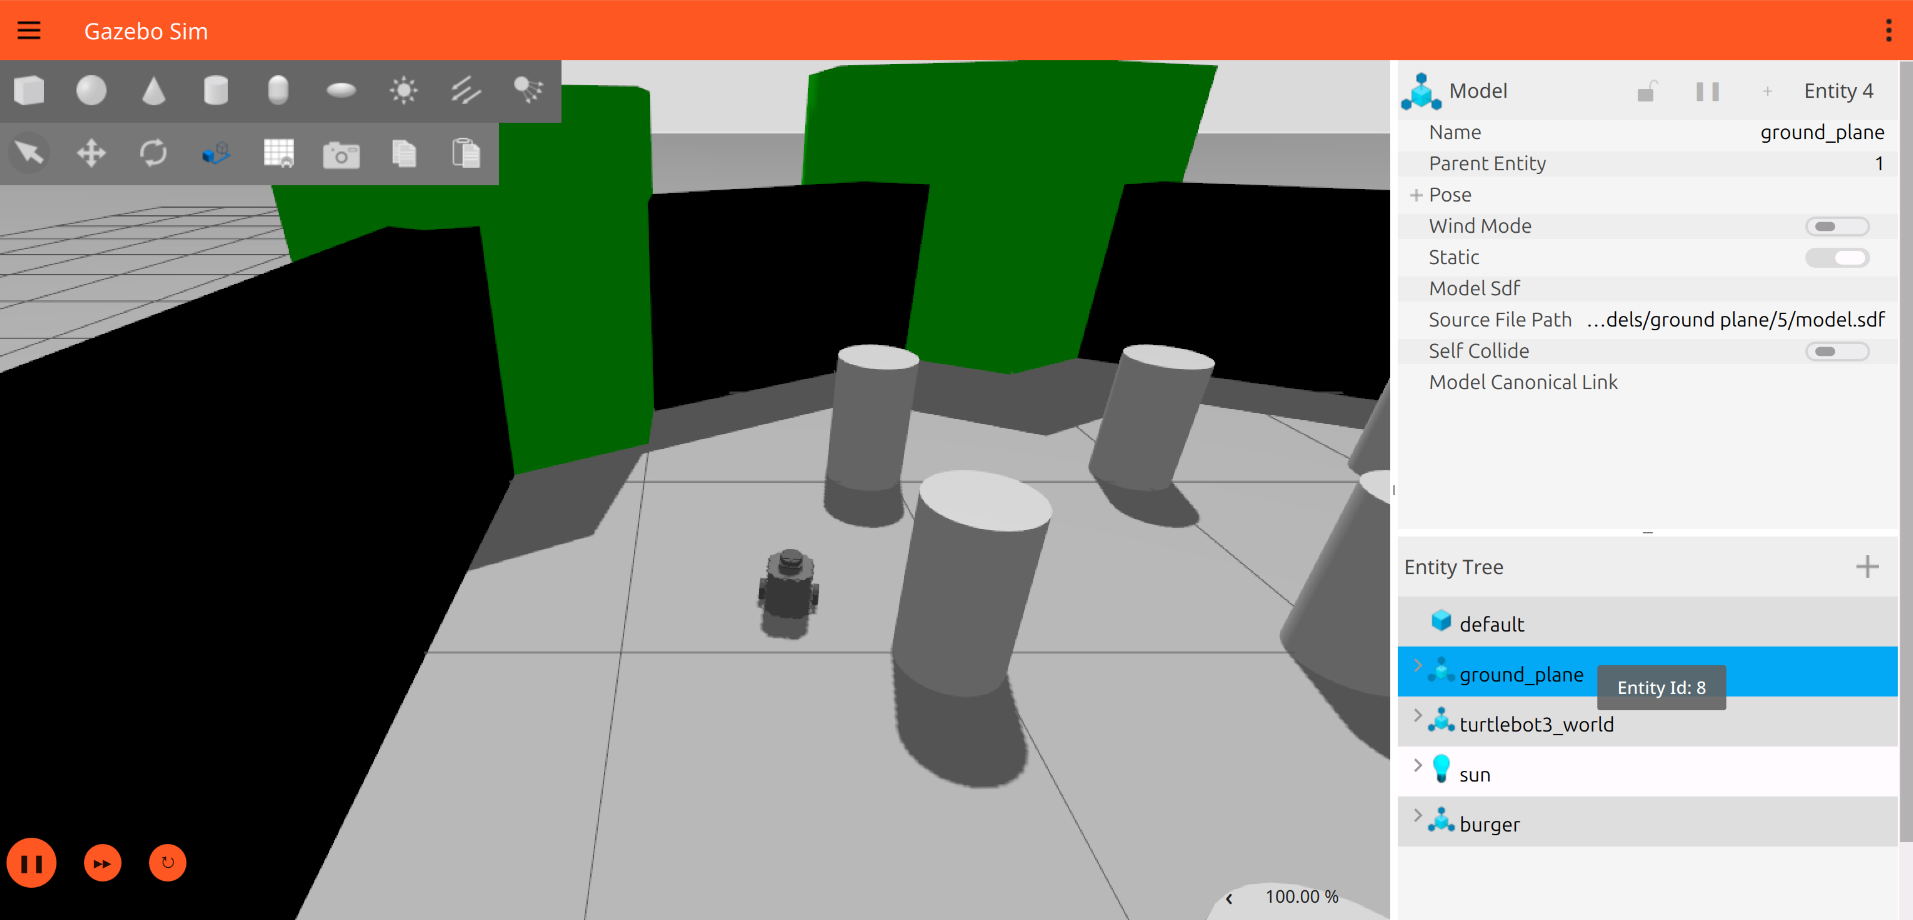
이후 W, A, S, D 키를 이용하여 Gazebo의 TurtleBot을 움직이면 됩니다.
'인공지능 > 피지컬 AI' 카테고리의 다른 글
| ROS 2와 Gazebo를 이용한 사족보행 로봇 시뮬레이션 환경 구축 (0) | 2026.09.28 |
|---|---|
| Ubuntu 24.04와 ROS 2 Jazzy에서 PuppyPi 4족 보행 로봇 (0) | 2026.09.21 |
| ROS 2 Jazzy와 Gazebo Harmonic에서 TurtleBot3 시뮬레이션 (0) | 2026.09.21 |
| Windows 11 WSL2에서 Ubuntu 24.04, ROS 2 Jazzy, Gazebo Harmonic, TurtleBot3 (0) | 2026.09.21 |
| Ubuntu 26.04 + ROS 2 Lyrical + Gazebo Jetty 설치 (0) | 2026.09.12 |